合成孔径雷达
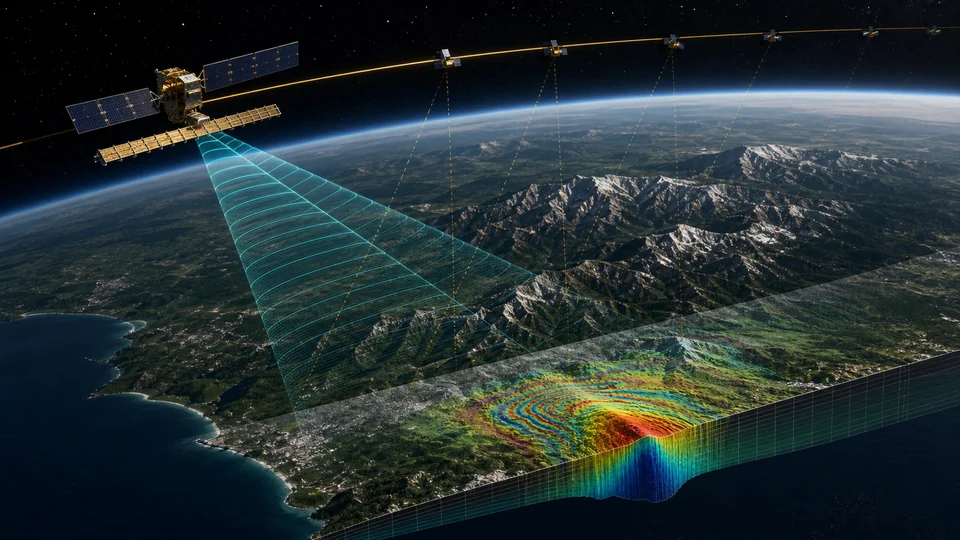
活性微波成像结合了沿移动平台所采集回声,以达到精细的空间分辨率.
- Revision
- 1
- Created by
- SCIENDIA Knowledge Desk
- Updated by
- SCIENDIA Knowledge Desk
- Last updated
- 18.08.2026 14:57
Built by the community
Members can improve this article. Every saved change remains visible in the revision ledger.
概览
合成孔径雷达传输连贯的微波脉冲并记录从地表发出的回声振幅和相位. 平台运动提供从许多位置的观测,使信号处理能够合成比物理仪器长得多的一个天线. 由于传感器提供了自己的发光,因此可以在夜间操作而许多雷达波段穿透云.
技术基础
侧视雷达测量复合回声,作为每个脉冲内快时间和月台轨迹上慢时的函数. 传输带宽设置了斜-相距分辨率,而连贯的孔径长度决定着方位角聚焦. 多普勒频率随着传感器接近而改变,并退去目标. 相匹配的滤波会压缩脉冲和孔径响应,而运动补偿可以去除所假设路径出错. 分光取决于波长相对于粗糙度和植被结构,出事角度相接而来、电源常数与极化。
如何运作
范围压缩会因旅行时间而相呼应,同时方位角聚焦则补偿了平台通过目标时所创造的阶段历史. 几何,波长相接的带宽和天线图案决定了分辨率与覆盖度. 反复获得可以进行干涉测量,比较相位以估计地貌或表面位置;极度测定能区分与植被、土壤和已建结构有关的散射机制。
衡量和研究方法
辐射度校正能将数字值转换为后向散射系数,而角反光或稳定的自然目标可以验证稳定性. 地道编码使用轨道和高程数据来将斜向坐标映射到地形. 干涉处理核心物会分出两个复杂的图像,形成相位差;去除地貌和轨道部件并解开外接层来估计位置. 持久性散射和分布式分出时间序列在许多获取过程中会减少大气噪音。 验证使用全球导航卫星系统、平分或独立的图像和报告一致性,参照点和视线几何。
二. 主要想法
- 雷达亮度取决于几何,粗糙相通性能、湿和电离性质而不是光学颜色.
- 相位对路径长度特别敏感,但对大气、轨道误差和时间表面变化也非常敏锐。
- 外接、前起后退和阴影是内在的侧面几何效应,需要明确解释。
目前的研究领域
星座会改善再访时间,而较长的波长则以不同的一致性观测植被和变形. 极地干涉测量和照相估计出垂直结构,二分相飞行任务可以不作时间装饰来测高。 船上加工可能会将灾害产品置于有限的下行链路之下。 研究方面的挑战包括近实时校正、电离层工艺品和传感器之间的机器学习转移。 迁移图测量卫星的移动或远离,而不是完整的三维运动;需要结合上升、下降和地面数据来推断组件而不作不合理的假设。
为什么它很重要
搜索和救援系统支持变形监测、灾害绘图,冰与森林评估以及海洋监测和行星探索。 长的档案使大面积地区可以看到毫米至厘米地表的变化。
限制和未决问题
光谱和几何扭曲使视觉判读复杂化,而密生植被可以将干涉信号装饰. 可靠的迁移估计需要参考选择、大气校正和不确定性分析;当传感器模式或土地条件发生变化时,自动化分类可能失败。
Explore through connected concepts
This article is indexed with 20 technical tags. Select a tag to explore the Wiki by concept.
You may also explore
Recommended from the technical tags shared with this article.
引力波
由加速质量分布产生的空间时的拉力,并通过其对距离的影响被检测出.
Read article →