Swarm Intelligence
Kollektive Problemlösung, die sich aus lokalen Interaktionen zwischen vielen vergleichsweise einfachen autonomen Agenten ergibt.
- Revision
- 1
- Created by
- SCIENDIA Knowledge Desk
- Updated by
- SCIENDIA Knowledge Desk
- Last updated
- 18.08.2026 11:45
Built by the community
Members can improve this article. Every saved change remains visible in the revision ledger.
Übersicht
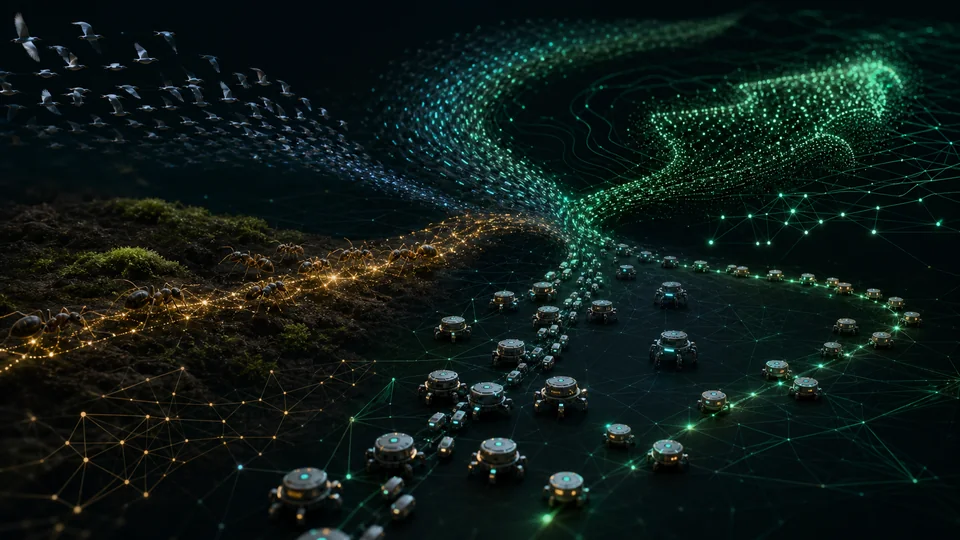
Swarm Intelligence untersucht, wie dezentrale Agenten ohne einen globalen Controller koordinieren können. Soziale Insekten, Besatztiere und verteilte Roboter zeigen, wie lokale Wahrnehmungs-, Kommunikations- und Umweltspuren kollektive Such-, Zuordnungs-, Transport- oder Bewegungsmuster erzeugen.
Technische Grundlagen
Swarm-Modelle verwenden lokale Interaktionsregeln und verteilte Informationen. In Beflockungsmodellen verstärken Agenten die Ausrichtung, Kohäsion und Kollisionsvermeidung; Ameisenkolonieoptimierung verstärkt Pfade mit simuliertem Pheromon, während die Verdunstung die Erkundung bewahrt; Teilchen-Schwarm-Optimierung aktualisiert Kandidaten mit persönlicher und Nachbarschaftserfahrung. Das makroskopische Verhalten kann durch Mittelfeld- oder Kontinuumgleichungen untersucht werden, aber endliche Populationen, Netzwerktopologie und Verzögerungen verändern die Stabilität. Symmetrie-Brechen ermöglicht es einer Gruppe, zwischen gleichwertigen Optionen zu wählen, und Quorum-Schwellenwerte verhindern, dass schwache Signale eine vorzeitige Verpflichtung auslösen.
Wie es funktioniert
Agenten folgen begrenzten Regeln wie Ausrichtung, Trennung, Anziehung, Rekrutierung oder Verstärkung. Feedback verstärkt nützliche Entdeckungen, während Verdunstung, Lärm oder hemmende Signale eine vorzeitige Lock-in-Situation verhindern. Das System-Level-Muster entsteht durch wiederholte Interaktion und kann sich anpassen, wenn sich Agenten oder Umweltbedingungen ändern.
Mess- und Forschungsmethoden
Die Bewertung misst die Lösungsqualität, die Konvergenzzeit, die Energie, die Kommunikation und die Widerstandsfähigkeit unter Agentverlust oder Sensorfehler. Simulationen sollten Latenz, Lokalisierungsunsicherheit und Kollisionsdynamik umfassen, bevor Ansprüche auf Roboter übertragen werden. Hardware-Experimente testen dezentrale Steuerung ohne einen privilegierten globalen Kanal. Biologische Studien verwenden Trajektorienverfolgung, Störungen und Manipulation auf Agentenebene, um Mechanismen zu unterscheiden, die ähnliche Muster erzeugen. Benchmarking muss zentralisierte und dezentrale Basislinien unter gleichen Informations- und Ressourcenbudgets vergleichen; andernfalls können Redundanz oder parallele Hardware als algorithmischer Vorteil verwechselt werden.
Schlüsselideen
- Emergente Koordination bedeutet nicht, dass einzelne Agenten die globale Lösung darstellen.
- Positives Feedback braucht Ausgleichsmechanismen, um Exploration und Stabilität zu erhalten.
- Robustheit gegenüber Agentenverlust kann mit Anfälligkeit für korrelierte Fehlinformationen koexistieren.
Aktuelle Forschungsgrenze
Die Grenze umfasst heterogene Roboterteams, adaptive Kommunikationsgraphen und Mensch-Schwarm-Interaktion. Die Anwendungen umfassen Lagerbewegung, Umweltüberwachung, Suche und Erkundung, wo sich die Topologie kontinuierlich ändert. Das Erlernen lokaler Richtlinien kann die Leistung verbessern, aber die Interpretierbarkeit verringern und koordinierte Fehler bei Verteilungsverschiebungen einführen. Sicherheitsforschungsstudien verfälschten Nachbarn, kompromittierte Agenten und falsche Umweltspuren. Offene Probleme sind formale Garantien für große physische Schwärme, sichere Erholung von Fragmentierung, ethisch autonomes kollektives Verhalten und die Gestaltung einfacher lokaler Regeln, die wirksam bleiben, wenn sich Gelände, Ziele und Populationsgröße unerwartet ändern.
Warum es wichtig ist
Swarm-Prinzipien unterstützen Routing, Planung, Suche, Sensornetzwerke und Multi-Roboter-Exploration, wo die zentrale Steuerung kostspielig oder fragil ist. Biologische Vergleiche zeigen auch, wie kollektive Entscheidungen sich entwickeln und scheitern.
Grenzen und offene Fragen
Viele Algorithmen werden auf vereinfachten Benchmarks mit idealer Kommunikation demonstriert. Physische Schwärme sind mit Verzögerungen, Kollisionen, Energiegrenzen und feindlichen Signalen konfrontiert, während mathematische Konvergenz Annahmen erfordern kann, die von realen Umgebungen verletzt werden.
Explore through connected concepts
This article is indexed with 20 technical tags. Select a tag to explore the Wiki by concept.
You may also explore
Recommended from the technical tags shared with this article.

Künstliche neuronale Netze
Mehrschichtige Rechenmodelle, die verteilte Darstellungen lernen, indem sie gewichtete Verbindungen aus Daten anpassen.
Read article →