Swarm Intelligence
La résolution collective de problèmes qui se dégage des interactions locales entre de nombreux agents autonomes relativement simples.
- Revision
- 1
- Created by
- SCIENDIA Knowledge Desk
- Updated by
- SCIENDIA Knowledge Desk
- Last updated
- 18.08.2026 11:45
Built by the community
Members can improve this article. Every saved change remains visible in the revision ledger.
Aperçu général
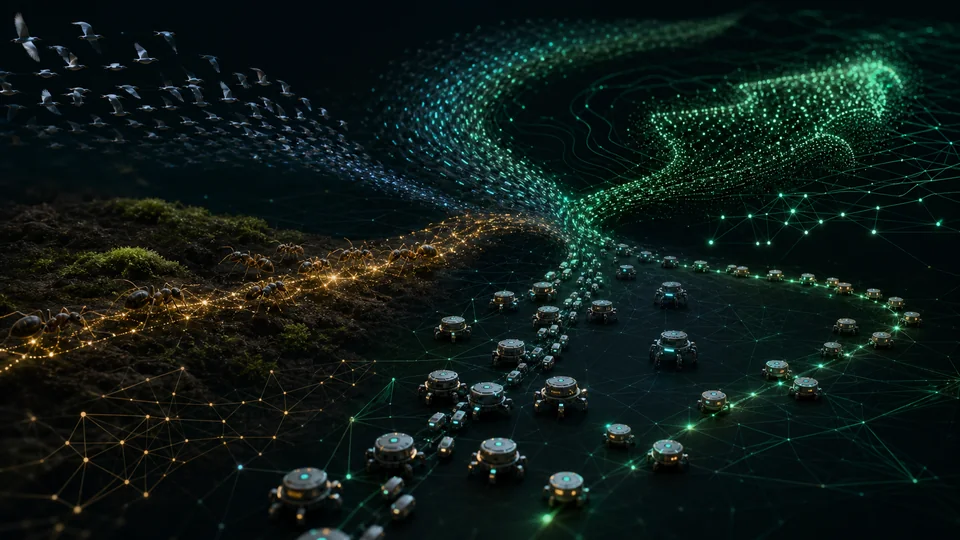
Le renseignement de swarm étudie comment les agents décentralisés peuvent se coordonner sans contrôleur mondial. Les insectes sociaux, les animaux d'élevage et les robots distribués démontrent comment la détection, la communication et les traces environnementales locales produisent des recherches collectives, des allocations, des transports ou des schémas de déplacement.
Fondations techniques
Les modèles de swarm utilisent des règles d'interaction locales et des informations distribuées. Dans les modèles de regroupement, les agents équilibrent l'alignement, la cohésion et l'évitement des collisions; l'optimisation des fourmis renforce les chemins avec la phéromone simulée tandis que l'évaporation préserve l'exploration; l'optimisation des particules-chauffe met à jour les candidats en utilisant l'expérience personnelle et de voisinage. On peut étudier le comportement macroscopique au moyen d'équations moyennes ou continues, mais les populations finies, la topologie du réseau et les retards modifient la stabilité. La rupture de la symmétrie permet à un groupe de choisir entre des options équivalentes, et les seuils de quorum empêchent les signaux faibles de déclencher un engagement prématuré.
Comment ça marche
Les agents suivent des règles limitées comme l'alignement, la séparation, l'attraction, le recrutement ou le renforcement. Les commentaires amplifient les découvertes utiles, tandis que l'évaporation, le bruit ou les signaux inhibiteurs empêchent le verrouillage prématuré. Le modèle au niveau du système émerge par une interaction répétée et peut s'adapter lorsque les agents ou les conditions environnementales changent.
Méthodes de mesure et de recherche
L'évaluation mesure la qualité de la solution, le temps de convergence, l'énergie, la communication et la résilience sous la perte d'agent ou l'erreur de capteur. Les simulations devraient inclure la latence, l'incertitude de localisation et la dynamique de collision avant le transfert des revendications aux robots. Des expériences matérielles testent un contrôle décentralisé sans canal privilégié mondial. Les études biologiques utilisent le suivi de trajectoires, les perturbations et la manipulation au niveau des agents pour distinguer les mécanismes qui génèrent des patrons semblables. L'étalonnage doit comparer les données de base centralisées et décentralisées dans des budgets d'information et de ressources égaux; autrement, la redondance ou le matériel parallèle peuvent être confondus avec un avantage algorithmique.
Idées clés
- La coordination n'implique pas que les agents individuels représentent la solution globale.
- La rétroaction positive nécessite des mécanismes d'équilibre pour préserver l'exploration et la stabilité.
- La robustesse de la perte d'agents peut coexister avec la vulnérabilité à la désinformation corrélée.
Frontière actuelle de la recherche
La frontière comprend des équipes de robots hétérogènes, des graphiques de communication adaptative et des interactions homme-chauffe. Les applications couvrent le mouvement des entrepôts, la surveillance de l'environnement, la recherche et l'exploration où la topologie change continuellement. L'apprentissage des politiques locales peut améliorer le rendement, mais peut réduire l'interprétation et introduire des échecs coordonnés dans le cadre du changement de distribution. La recherche sur la sécurité étudie les voisins froissés, les agents compromis et les fausses traces environnementales. Les problèmes qui se posent sont les suivants : garanties formelles pour les grands essaims physiques, rétablissement sûr de la fragmentation, gestion éthique du comportement collectif autonome et conception de règles locales simples qui demeurent efficaces lorsque le terrain, les objectifs et la taille de la population changent de façon inattendue.
Pourquoi ça compte
Les principes de swarm soutiennent le routage, l'horaire, la recherche, les réseaux de capteurs et l'exploration multi-robots où le contrôle central est coûteux ou fragile. Les comparaisons biologiques révèlent également l'évolution et l'échec des décisions collectives.
Limites et questions ouvertes
De nombreux algorithmes sont démontrés sur des repères simplifiés avec une communication idéale. Les essaims physiques sont confrontés à des retards, des collisions, des limites énergétiques et des signaux contradictoires, tandis que la convergence mathématique peut exiger des hypothèses que les environnements réels violent.
Explore through connected concepts
This article is indexed with 20 technical tags. Select a tag to explore the Wiki by concept.
You may also explore
Recommended from the technical tags shared with this article.

Réseaux de neurones artificiels
Modèles informatiques en couches qui apprennent les représentations distribuées en ajustant les connexions pondérées à partir des données.
Read article →