斯瓦姆情报
在许多比较简单的自主代理商之间通过地方互动产生的集体解决问题。
- Revision
- 1
- Created by
- SCIENDIA Knowledge Desk
- Updated by
- SCIENDIA Knowledge Desk
- Last updated
- 18.08.2026 11:45
Built by the community
Members can improve this article. Every saved change remains visible in the revision ledger.
概览
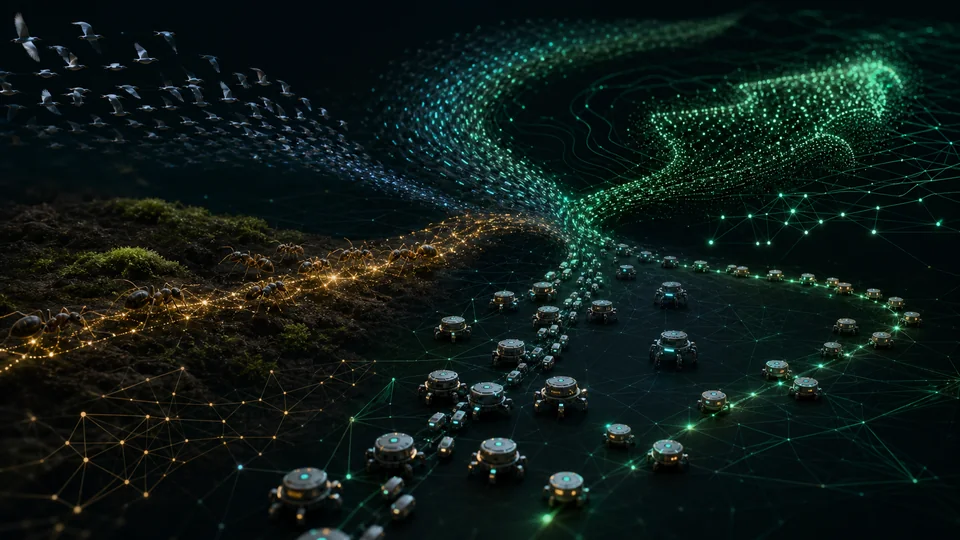
斯瓦姆情报研究了分散化的特工如何在没有全球控制器的情况下协调. 社会昆虫,放羊动物和分布式机器人展示了当地感知、通信和环境痕迹如何产生集体搜索的分出地道会(collective search)相接方式;迁移或移动模式.
技术基础
斯瓦姆模型使用本地交互规则并发布信息. 在群聚模型中,物剂平衡了相向、凝聚力和避免碰撞;蚁族优化利用模拟的花生酮强化路径并同时蒸发保留勘探功能。 粒子-恒星升级使用个人经验和邻里经验更新候选人信息取材量. 宏观行为可以通过中场或连续等式来研究,但有限的人口、网络地貌和延迟会改变稳定性。 对称性突破允许一个群体在等同的选项中选择,而法定人数阈值防止弱信号触发过早承诺.
如何运作
特工人员遵守的只是有限的规则,如配对、离职和吸引人以及招募或增援。 反馈能放大有用的发现,而蒸发出声或抑制信号则会防止过早地锁定. 系统层面的模式通过反复的相互作用而出现,可以在物剂或环境条件发生变化时进行适应.
衡量和研究方法
评价在剂丢失或传感器出错的情况下衡量溶液的质量、汇合时间,能量和回弹能力。 模拟应包括在向机器人转移索赔之前的耐久性、本地化不确定性和相撞动态。 硬件实验测试没有特权全球频道的分散控制. 生物研究利用轨迹跟踪,扰动和剂级操纵来区分产生类似规律的机制. 基准必须比较在同等信息和资源预算下集中和分散的基线;否则冗余或平行硬件可能被误认为算法优势.
二. 主要想法
- 紧急协调并不意味着个别代理人代表全球解决办法。
- 积极反馈需要平衡机制,以维护勘探和稳定。
- 失去代理的强力可能与易受相关错误信息影响的情况并存。
目前的研究领域
前沿包括多相分化的机器人团队,适应性通信图和人与群相互作用. 应用包括仓库移动、环境监测以及地形变化不断的搜索和勘探。 学习地方政策可以改善业绩,但可减少解释性并在分配转移时造成协调失败。 安全研究调查被偷袭的邻居,破坏物剂和虚假的环境痕迹. 公开的问题包括:正式保障大型体群,安全地从分裂中恢复过来;道德上管理自主的集体行为并设计出简单的当地规则来在地形、目标和人口规模意外变化时保持效力。
为什么它很重要
斯瓦姆原理支持中心控制成本高或脆弱的路由,调度、搜索等多种传感器网络和多机器人探索. 生物比较还揭示出集体决定如何演变和失败。
限制和未决问题
许多算法在简化基准上被演示,并有理想的沟通. 物理群面临延迟,相撞等能量限制和对抗信号;而数学趋同则可能要求假设真实环境被违反.
Explore through connected concepts
This article is indexed with 20 technical tags. Select a tag to explore the Wiki by concept.
You may also explore
Recommended from the technical tags shared with this article.

人工神经网络
通过从数据中调整加权连接来学习分布式表示的分层计算模型.
Read article →