Теплый интеллект
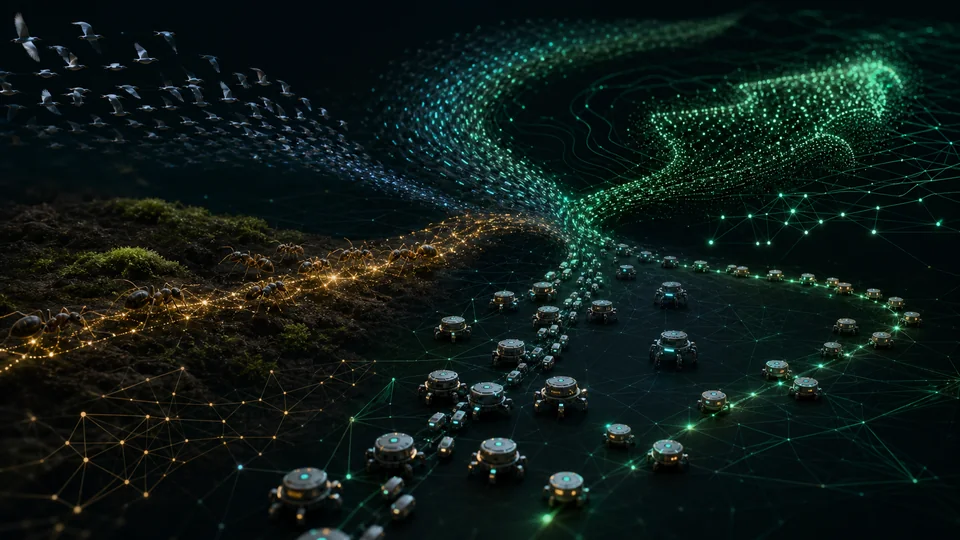
Коллективное решение проблем, возникающее в результате локального взаимодействия между многими сравнительно простыми автономными агентами.
- Revision
- 1
- Created by
- SCIENDIA Knowledge Desk
- Updated by
- SCIENDIA Knowledge Desk
- Last updated
- 18.08.2026 11:45
Built by the community
Members can improve this article. Every saved change remains visible in the revision ledger.
Обзор
Swarm Intelligence изучает, как децентрализованные агенты могут координировать свои действия без глобального контроллера. Социальные насекомые, стада животных и распределенных роботов демонстрируют как локальное зондирование коммуникационных объектов или следов окружающей среды производят коллективный поиск.
Технические основы
В моделях Swarm используются локальные правила взаимодействия и распределенная информация. В моделях стекания агенты выравнивают баланс, сплоченность и избегание столкновений; оптимизация мускусной колонии усиливает пути при моделированном фиромоне в то время как истощение сохраняет исследование. Макроскопическое поведение можно изучать с помощью уравнений среднего поля или континуума, но конечные популяции и задержки изменяют стабильность. Разрыв симметрии позволяет группе выбирать среди эквивалентных вариантов, а пороги кворума не позволяют слабым сигналам вызывать преждевременное принятие обязательств.
Как это работает
Агенты следуют ограниченным правилам, таким как выравнивание позиций в команде или разделение персонала и привлечение сотрудников. Обратная связь усиливает полезные открытия, в то время как испарение или шум предотвращают преждевременную блокировку. Система возникает в результате многократного взаимодействия и может адаптироваться, когда меняются агенты или условия окружающей среды.
Методы измерения и исследования
Оценка измеряет качество решения, время конвергенции . энергия и связь в условиях потери агента или ошибки датчика Моделирование должно включать задержку, неопределенность локализации и динамика столкновения до передачи претензий роботам. Аппаратные эксперименты тестируют децентрализованное управление без привилегированного глобального канала. Биологические исследования используют отслеживание траекторий, возмущения и манипуляции на уровне агента для различения механизмов. Сравнение централизованных и децентрализованных исходников должно проводиться при равном информационно-ресурсном бюджете; в противном случае избыточность или параллельность аппаратного обеспечения могут быть ошибочно приняты за алгоритмическое преимущество.
Ключевые идеи
- Срочная координация не означает, что отдельные агенты представляют собой глобальное решение.
- Положительная обратная связь требует балансирующих механизмов для сохранения разведки и стабильности.
- Уязвимость к потере агента может сосуществовать с уязвимостью для коррелированной дезинформации.
Современные исследовательские границы
Граница включает в себя гетерогенные команды роботов, адаптивные графики связи и взаимодействие человека с теплом. Приложения охватывают перемещение склада, мониторинг окружающей среды и поиски там где топология постоянно меняется. Изучение местных политик может повысить эффективность, но при этом снизить интерпретируемость и привести к скоординированным сбоям в условиях смены распределения. Исследования безопасности изучают подделку соседей, скомпрометированные агенты и ложные экологические следы. Открытые проблемы включают формальную гарантию больших физических роев, безопасное восстановление от фрагментации и этичного управления автономным коллективным поведениеом.
Почему это важно
Принципы Swarm поддерживают маршрутизацию, планирование и поиск в сетях датчиков с несколькими роботами там где централизованное управление является дорогостоящим или хрупким. Биологические сравнения также показывают, как развиваются и терпят неудачу коллективные решения.
Пределы и открытыые вопросы
Многие алгоритмы демонстрируются на упрощенных эталонах с идеальной коммуникацией. Физические рои сталкиваются с задержками, столкновениями и энергетическими ограничениям в то время как математическая конвергенция может потребовать предположений о том.
Explore through connected concepts
This article is indexed with 20 technical tags. Select a tag to explore the Wiki by concept.
You may also explore
Recommended from the technical tags shared with this article.

Искусственные нейронные сети
Многослойные вычислительные модели, которые изучают распределенные представления путем корректировки взвешенных связей на основе данных.
Read article →