Swarm İstihbaratı
Yerel etkileşimlerin ortaya çıkan kolektif problem- birçok karşılaştırmalı basit özerk ajanlar arasında.
- Sürüm
- 1
- Oluşturan
- SCIENDIA Knowledge Desk
- Güncelleyen
- SCIENDIA Knowledge Desk
- Son güncelleme
- 18.08.2026 11:45
Toplulukla geliştiriliyor
Üyeler bu maddeyi geliştirebilir. Kaydedilen her değişiklik sürüm kaydında görünür kalır.
Genel Bakış
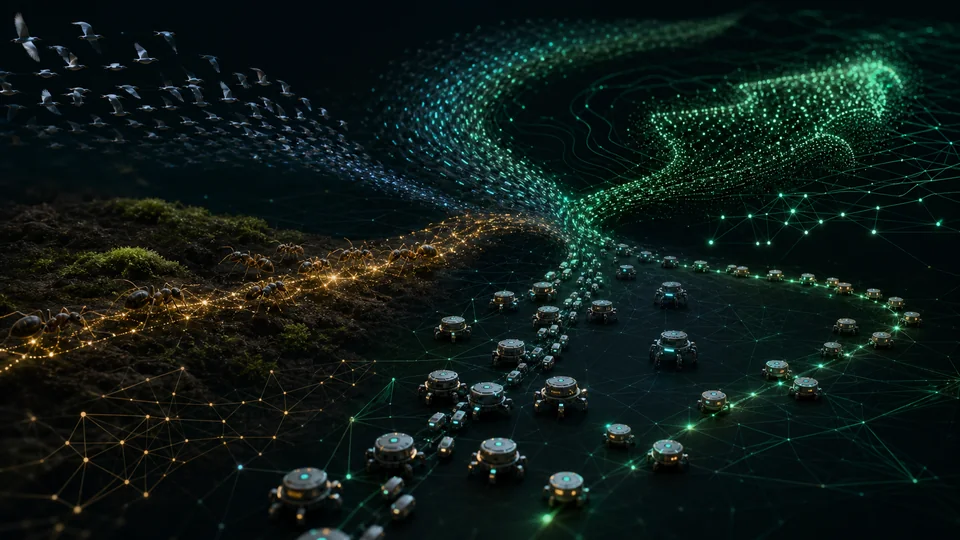
Swarm istihbaratı, merkezileştirilmiş ajanların küresel bir kontrol olmadan nasıl koordine edilebileceğini araştırıyor. Sosyal böcekler, hayvanları sürüp dağıtıp robotlar yerel algıların, iletişim ve çevresel izlerinin kolektif arama, dağıtım, ulaşım veya hareket modellerini nasıl ürettiğini gösteriyor.
Teknik temeller
Swarm modelleri yerel etkileşim kuralları kullanır ve bilgi dağıtılır. Havalimanları, ajanlar denge hizalama, kohesion ve çarpışma kaçınılması; ant-kolon optimisations paths with simd pheromone while homeaporation protects search; Parçacık-swarm optimisation Adayları kişisel ve mahalle deneyimi kullanarak. Makrooskopik davranış, ortalama uzay veya sürekli denklemler yoluyla incelenebilir, ancak sonlu popülasyonlar, ağ topoloji ve gecikmeler bir istikrar değiştirir. Symmetry kırılması, eşdeğer seçenekler arasında seçim yapmak için bir grubun izin verir ve quorum eşleri, erken taahhütleri tetikleyerek zayıf sinyalleri engeller.
Nasıl çalışır
Ajanslar, uyum, çekim, işe alım veya güçlendirme gibi sınırlı kuralları takip eder. Geri bildirim, yararlı keşifleri basitleştirirken, buharlaşma, gürültü veya inhibitör sinyalleri erken kilit-in'i önler. Sistem düzeyindeki desen tekrarlanan etkileşim yoluyla ortaya çıkar ve ajanlar veya çevresel koşullar değiştiğinde adapte edilebilir.
Ölçme ve Araştırma Yöntemleri
Değerlendirme önlemleri çözümü kalitesi, yakınlaşma zamanı, enerji, iletişim ve esneklik ajan kaybı veya sensör hatası altında. Simülasyonlar, robotlara transfer etmeden önce gecikme, yerelleşme belirsizliği ve çarpışma dinamiklerini içermelidir. Donanım deneyleri, ayrıcalıklı bir küresel kanal olmadan merkezileştirilmiş kontrol test eder. Biyolojik çalışmalar, benzer desenler üreten mekanizmaları ayırt etmek için yörünge izleme, perturbations ve ajan düzeyinde manipülasyonu kullanır. Benchmarking eşit bilgi ve kaynak bütçeleri altında merkezileştirilmiş ve merkezileştirilmiş temelleri karşılaştırmalıdır; aksi takdirde geri kalan veya paralel donanım bir algoritma avantajı için yanıltabilir.
Anahtar fikirler
- Gelişen koordinasyon, bireysel ajanların küresel çözümü temsil ettiğini ima etmiyor.
- Olumlu geri bildirimler keşif ve istikrar korumak için dengeleme mekanizmalarına ihtiyaç duyar.
- Ajans kaybına karşı Robustness yanlış bilgilerle ilişkili kırılganlıklarla birlikte yaşayabilir.
Mevcut araştırma sınırları
Sınır heterojen robot takımlarını, uyarlanabilir iletişim grafikleri ve insan-savaş etkileşimi içerir. Uygulamalar depo hareketini, çevresel izleme, arama ve keşif sürekli olarak değişir. Yerel politikaların performansını geliştirebileceğini öğrenmek ancak yorumlanabilirliği azaltabilir ve dağıtım değişimi altında koordineli başarısızlığı ortaya çıkarabilir. Güvenlik araştırma çalışmaları komşuları, uzlaşmacı ajanlar ve sahte çevresel izler. Açık sorunlar, arazi, hedefler ve nüfus büyüklüğü beklenmedik bir şekilde etkili olan basit yerel kuralların tanımlanması, parçalanmadan güvenli bir şekilde kurtarılması için resmi garantiler içerir.
Neden önemli?
Swarm ilkeleri, merkezi kontrol pahalı veya kırılgan olduğu çok-robot keşiflerini desteklemeyi destekliyor. Biyolojik karşılaştırmalar ayrıca kolektif kararların nasıl geliştiğini ve başarısız olduğunu ortaya koyar.
Limitler ve açık sorular
Birçok algoritma, ideal iletişim ile basitleştirilmiş karşılaştırmalar üzerinde gösterilmiştir. Fiziksel swarms gecikmelerle, çarpışmalar, enerji sınırları ve geri dönüşümlü sinyallerle karşı karşıya kalırken, matematiksel yakınlaşma gerçek ortamların ihlal ettiği varsayımları gerektirebilir.
Bağlantılı kavramlarla keşfedin
Bu madde 20 teknik etiketle dizinlenmiştir. Wiki sayfalarını kavrama göre keşfetmek için bir etiket seçin.
Bunlara da bakabilirsiniz
Bu maddeyle paylaşılan teknik etiketlere göre önerildi.

Yapay Sinir Ağları
Verilerden ağırlıklı bağlantıları ayarlayarak dağıtılmış gösterimleri öğrenen katmanlı hesaplama modelleri.
Maddeyi oku →