Swarm Intelligence
Solución colectiva de problemas que surge de interacciones locales entre muchos agentes autónomos comparativamente simples.
- Revision
- 1
- Created by
- SCIENDIA Knowledge Desk
- Updated by
- SCIENDIA Knowledge Desk
- Last updated
- 18.08.2026 11:45
Built by the community
Members can improve this article. Every saved change remains visible in the revision ledger.
Sinopsis
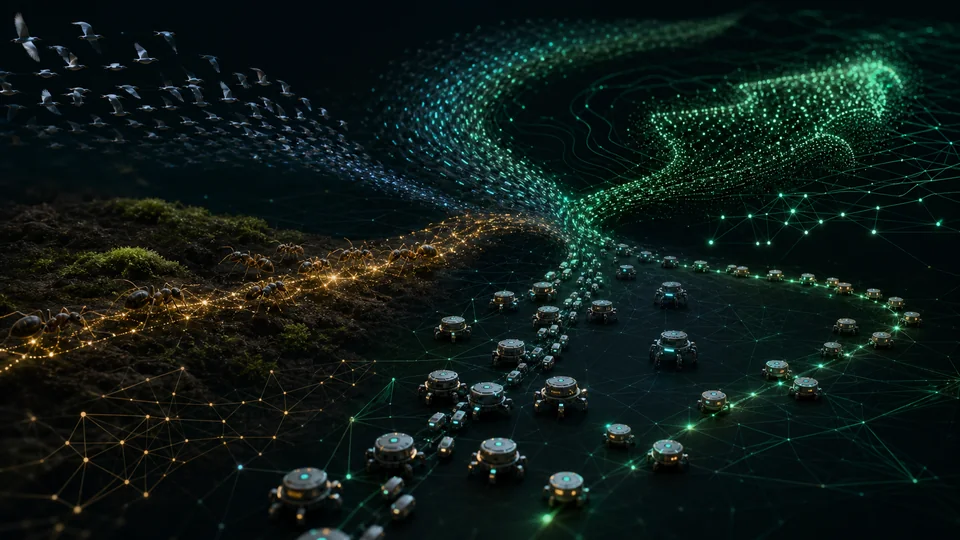
Swarm de inteligencia estudia cómo pueden coordinar los agentes descentralizados sin un controlador global. Los insectos sociales, los animales de rebaño y los robots distribuidos demuestran cómo la detección local, la comunicación y los rastros ambientales producen patrones colectivos de búsqueda, asignación, transporte o movimiento.
Fundaciones técnicas
Los modelos Swarm utilizan reglas de interacción local y la información distribuida. En modelos de rebaños, alineación de equilibrio de agentes, evitación de cohesión y colisión; optimización de antaño refuerza caminos con feromonas simuladas mientras la evaporación preserva la exploración; optimización de partículas actualiza a los candidatos utilizando experiencia personal y de vecindario. El comportamiento macroscópico puede estudiarse mediante ecuaciones medias o continuum, pero poblaciones finitas, topología de red y retrasos alteran la estabilidad. La ruptura de la simetría permite a un grupo elegir entre opciones equivalentes, y los umbrales del quórum impiden que las señales débiles desencadenen un compromiso prematuro.
Cómo funciona
Los agentes siguen reglas limitadas como alineación, separación, atracción, reclutamiento o refuerzo. La retroalimentación amplifica los descubrimientos útiles, mientras que la evaporación, el ruido o las señales inhibitorias evitan el bloqueo prematuro. El patrón a nivel de sistema emerge a través de la interacción repetida y puede adaptarse cuando los agentes o las condiciones ambientales cambian.
Métodos de medición e investigación
La evaluación mide la calidad de solución, el tiempo de convergencia, la energía, la comunicación y la resiliencia bajo pérdida de agentes o error de sensor. Las simulaciones deben incluir latencia, la incertidumbre de localización y la dinámica de colisión antes de que las reclamaciones se transfieran a robots. Los experimentos de hardware prueban el control descentralizado sin un canal global privilegiado. Estudios biológicos utilizan el seguimiento de trayectoria, las perturbaciones y la manipulación a nivel de agente para distinguir mecanismos que generan patrones similares. El análisis debe comparar las bases de referencia centralizadas y descentralizadas en los presupuestos de igual información y recursos; de lo contrario, la redundancia o el hardware paralelo pueden confundirse con una ventaja algorítmica.
Principales ideas
- La coordinación emergente no implica que los agentes individuales representen la solución global.
- La retroalimentación positiva necesita mecanismos de equilibrio para preservar la exploración y la estabilidad.
- La robo a la pérdida de agentes puede coexistir con la vulnerabilidad a la información errónea correlativa.
Frontera de investigación actual
La frontera incluye equipos robot heterogéneos, gráficos de comunicación adaptativos y interacción humana-enjambre. Las aplicaciones cubren el movimiento de almacenes, la vigilancia ambiental, la búsqueda y exploración donde la topología cambia continuamente. Aprender las políticas locales puede mejorar el rendimiento, pero puede reducir la interpretabilidad e introducir un fracaso coordinado en el cambio de distribución. Estudios de investigación de seguridad de vecinos, agentes comprometidos y falsos trazos ambientales. Los problemas abiertos incluyen garantías formales para grandes enjambres físicos, recuperación segura de la fragmentación, gestión ética del comportamiento colectivo autónomo y diseño de reglas locales simples que siguen siendo eficaces cuando el terreno, objetivos y tamaño de la población cambian inesperadamente.
¿Por qué importa?
Los principios del cisne apoyan la routa, la programación, la búsqueda, las redes de sensores y la exploración multirobot, donde el control central es costoso o frágil. Las comparaciones biológicas también revelan cómo evolucionan y fracasan las decisiones colectivas.
Límites y preguntas abiertas
Muchos algoritmos se demuestran en parámetros simplificados con comunicación ideal. Los enjambres físicos enfrentan retrasos, colisiones, límites de energía y señales adversarias, mientras que la convergencia matemática puede requerir supuestos que los ambientes reales violan.
Explore through connected concepts
This article is indexed with 20 technical tags. Select a tag to explore the Wiki by concept.
You may also explore
Recommended from the technical tags shared with this article.

Redes neuronales artificiales
Modelos computacionales en capas que aprenden representaciones distribuidas ajustando conexiones ponderadas a partir de datos.
Read article →